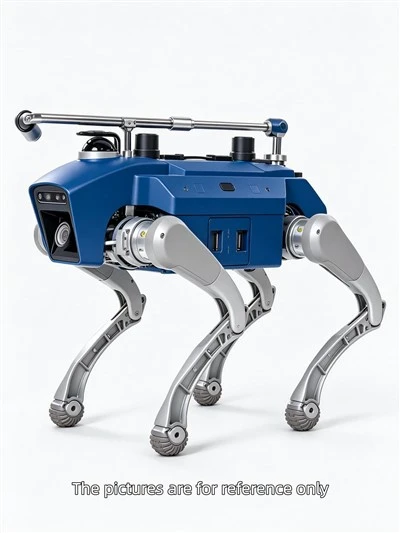
Pri a nan yon chen robotik endistriyèl ka varye dramatikman depann sou mobilite li yo, kapasite chaj, konfigirasyon Capteur, kapasite navigasyon otonòm, ak aplikasyon ki gen entansyon. Pou konpayi yo konsidere enspeksyon robo oswa automatisation sekirite nan 2026, konpare pri se pa osi senp ke chwazi pi bon mache robo quadruped ki disponib.
Yon robo pri ki ba ka apwopriye pou rechèch oswa demonstrasyon debaz andedan kay la, pandan y ap yon platfòm endistriyèl-klas bezwen okipe tèren ki mande, pote ekipman espesyalize, epi opere seryezman nan anviwònman k ap travay reyèl.
Pou manadjè akizisyon yo, vrè defi a se jwenn yon balans ant pri acha, pèfòmans operasyonèl, ak valè alontèm. Konprann sa ki detèmine pri a nan yon chen robotik endistriyèl se premye etap la nan direksyon fè yon envestisman son.
1. Poukisa pri chen robotik endistriyèl yo varye anpil?
Mache a gen ladan tout bagay soti nan robo lejè edikasyonèl avanse platfòm otonòm enspeksyon. Malgre ke yo ka pataje yon aparans ki sanble kat pye, kondisyon jeni yo trè diferan.
Plizyè faktè eksplike diferans nan pri:
Estrikti mekanik ak pèfòmans actuator
Kapasite maksimòm chaj
Kapasite batri ak tan opere
Navigasyon otonòm ak fonksyon AI
Konfigirasyon Capteur ak kamera
Pwoteksyon anviwònman an
Entegrasyon lojisyèl ak sipò teknik
Yon robo ki fèt pou rechèch inivèsite pa nesesèman gen durability oswa mobilite ki nesesè pou yon rafineri lwil oliv, plant elektrik, oswa operasyon min.
Achtè yo ta dwe konpare robo nan menm kategori aplikasyon an olye yo jije pwodwi yo dapre pri inisyal yo poukont yo.
2. Kapasite chaj: Yon gwo faktè nan pri
Kapasite chajman afekte dirèkteman sa yon chen robotik endistriyèl ka aktyèlman akonpli.
Yon platfòm ki lejè ka pote yon kamera estanda, men enspeksyon endistriyèl souvan mande pou ekipman adisyonèl, tankou:
Kamera D tèmik
Eskanè LiDAR
Detèktè gaz deteksyon
Enstriman siveyans radyasyon
HD kamera optik zoom
Modil siveyans anviwònman an
Yon robo ki gen pi gwo kapasite chaj jeneralman mande pou aktè pi fò, yon estrikti mekanik ki pi solid, ak pi bon kontwòl balans.
Pou egzanp, yon robo quadruped ki fèt pou siveyans radyasyon ka bezwen pote yon detektè espesyalize ansanm ak ekipman kominikasyon ak enspeksyon vizyèl li yo.
Achte yon platfòm ak kapasite chaj ensifizan ka kreye depans adisyonèl pita, espesyalman lè amelyore sistèm enspeksyon an.
3. Navigasyon ak Fonksyon Otonòm
Se pa tout chen robotik ki ofri menm nivo otonomi.
Modèl debaz yo ka depann prensipalman sou kontwòl remote, pandan y ap platfòm endistriyèl ki pi avanse sipòte kat 3D, evite obstak otonòm, planifikasyon wout, ak fonksyon patwouy otomatik yo.
Kapasite sa yo patikilyèman enpòtan nan gwo enstalasyon kote wout enspeksyon repetitif yo bezwen ranpli toujou.
Lè w konpare sitasyon yo, achtè yo ta dwe tcheke si navigasyon otonòm yo enkli nan konfigirasyon estanda a oswa si yo bezwen lojisyèl adisyonèl ak pyès ki nan konpitè.
Li se tou vo mande si robo a ka opere nan GPS-demanti anviwònman, tankou faktori andedan kay la, enstalasyon anba tè, ak tinèl endistriyèl.
4. Adaptabilite tèren ak rezistans endistriyèl
Yon chen robotik ki fè byen sou yon etaj laboratwa lis ka lite sou yon sit endistriyèl reyèl.
Enstalasyon lwil oliv ak gaz, zòn konstriksyon, plant elektrik, ak enfrastrikti deyò souvan gen eskalye, gravye, pant, platfòm metal, ak sifas inegal.
Yo ta dwe evalye yon robo quadruped endistriyèl apwopriye pou:
Kapasite pou monte eskalye
Pèfòmans travèse obstak
Navigasyon pant
Mobilite deyò
Ranje tanperati opere
Pwoteksyon pousyè ak dlo
Karakteristik sa yo enfliyanse tou de pri jeni ak valè deplwaman pratik.
Pou konpayi ki opere nan anviwònman aleka oswa difisil, mobilite ak adaptabilite anviwònman an ka pi enpòtan pase vitès maksimòm kouri.
5. Lavi batri ak sistèm kominikasyon
Pèfòmans batri se yon lòt konsiderasyon acha enpòtan.
Tan fonksyònman kout yo ka entèwonp orè patwouy yo epi ogmante kantite sik chaj ki nesesè pandan operasyon chak jou.
Achtè yo ta dwe konpare tan opere aktyèl la nan kondisyon reyalis, espesyalman lè robo a pote detèktè adisyonèl oswa opere sou tèren difisil.
Kominikasyon egalman enpòtan. Tou depan de deplwaman an, yon chen robotik endistriyèl ka mande:
4G oswa 5G koneksyon
San fil kontwòl remote
Kominikasyon radyo
Kapasite rezo oto-òganize
Transmisyon videyo an tan reyèl
Konfigirasyon kominikasyon an ta dwe matche ak kondisyon rezo etablisman an olye ke senpleman swiv spesifikasyon ki pi wo a sou yon sitasyon.
6. Depans adisyonèl pi lwen pase pri acha robo a
Youn nan erè akizisyon komen se konpare pri pyès ki nan konpitè san yo pa konsidere pri total deplwaman an.
Envestisman final la ka gen ladan tou:
Enspeksyon espesyalize charj
Lòt pil ak ekipman pou chaje
Lojisyèl patwouy otonòm
Entegrasyon Capteur Customized
Fòmasyon operatè yo
Pyès rezèv ak antretyen
Entènasyonal anbake ak sipò teknik
Pou egzanp, yon chen robotik debaz ka okòmansman parèt mwens chè, men ajoute tèmik D, navigasyon otonòm, ak ekipman kominikasyon endistriyèl ka siyifikativman ogmante pri final la.
Mande yon sitasyon detaye fè li pi fasil pou konprann sa ki enkli epi evite depans inatandi.
7. Ki jan yo konpare founisè endistriyèl chen robotik
Pri pa ta dwe janm se sèl kritè lè w ap chwazi yon founisè.
Yon konparezon pratik ta dwe konsidere kesyon sa yo:
Èske robo a matche ak anviwònman travay la?
Tcheke adaptabilite tèren, tanperati opere, ak pwoteksyon anviwònman an.
Èske li ka pote ekipman enspeksyon ki nesesè yo?
Konfime kapasite chaj ak konpatibilite ak detèktè ou yo.
Ki fonksyon otonòm ki enkli?
Fè distenksyon ant karakteristik estanda ak lojisyèl si ou vle.
Èske personnalisation disponib?
Pwojè endistriyèl yo souvan mande pou diferan kamera, Capteur, ak konfigirasyon kominikasyon.
Ki sipò ki disponib apre achte?
Mande sou tèm garanti, pyès rezèv, dokiman teknik, ak asistans aleka.
Yon founisè transparan ta dwe kapab eksplike diferans konfigirasyon epi bay yon sitasyon ki baze sou aplikasyon aktyèl la.
8. Eksplore Endistriyèl Quadruped Robot Solutions from Astral Route
Astral Route bay yon seri solisyon robotik quadrupèd pou enspeksyon endistriyèl, patwouy sekirite, siveyans enfrastrikti, ak operasyon anviwònman danjere.
Konfigirasyon chen robot li yo sipòte aplikasyon ki mande pou evite obstak otonòm, kat 3D, transmisyon videyo, ak pèsepsyon anviwònman an. Espesifikasyon platfòm yo pibliye yo enkli yon pwa total ekipman ki rive jiska 75 kg, ki gen ladan yon chaj 20 kg, yon vitès maksimòm mobilite omwen 12 km / h sou wout pave, ak yon tan opere nan omwen de èdtan. Platfòm nan sipòte tou monte eskalye ak defi tèren deyò, ak opsyonèl 4G/5G, radyo, ak oto-òganize rezo kominikasyon.
Pou achtè konpare pri endistriyèl chen robotik, Astral Route ofri opsyon konfigirasyon aplikasyon-oryante, sa ki pèmèt chajman detèktè, kamera, ak sistèm kominikasyon yo dwe konsidere selon kondisyon pwojè yo.
Eksplore solisyon ki disponib yo:Astral Route Endistriyèl Robotics Chen.
FAQ
Konbyen yon chen robotik endistriyèl koute?
Pri yo varye konsiderableman depann sou chaj robo a, otonomi, konfigirasyon Capteur, ak kapasite endistriyèl. Modèl edikasyon debaz yo pi mwens chè pase sistèm enspeksyon endistriyèl ki konplètman ekipe. Achtè yo ta dwe mande sitasyon ki baze sou kondisyon aktyèl yo opere.
Poukisa chen robotik endistriyèl yo pi chè pase modèl konsomatè yo?
Platfòm endistriyèl yo mande pou estrikti mekanik pi fò, pi gwo kapasite chaj, navigasyon ki pi avanse, pi bon adaptabilite nan anviwònman an, ak sistèm kominikasyon serye.
Ki sa ki spesifikasyon ki pi enpòtan lè w ap achte yon chen robotik?
Pa gen okenn spesifikasyon sèl ki detèmine konvnab. Kapasite chaj, tan opere, adaptabilite tèren, navigasyon otonòm, ak konpatibilite Capteur yo ta dwe tout evalye kont aplikasyon an gen entansyon.
Èske yon chen robotik ka Customized pou enspeksyon endistriyèl?
Wi. Tou depan de platfòm la, achtè ka entegre kamera tèmik, LiDAR, detektè gaz, detèktè radyasyon, ak lòt ekipman enspeksyon.
Èske yon robo quadruped pi bon mache toujou yon pi bon envestisman?
Pa nesesèman. Yon pri acha ki ba ka atire, men kapasite chaj ensifizan, otonomi limite, oswa pòv adaptabilite anviwònman an ka ogmante depans fonksyònman sou tan.
Konklizyon
Chwazi yon chen robotik endistriyèl se finalman yon desizyon achte ki baze sou kondisyon operasyonèl, pa sèlman pri pyès ki nan konpitè.
Pi gwo diferans pri yo soti nan kapasite chaj, pèfòmans mobilite, fonksyon otonòm, entegrasyon Capteur, ak rezistans endistriyèl. Konpayi ki evalye faktè sa yo anvan yo mande sitasyon pi ba yo gen plis chans pou yo jwenn yon sistèm ki bay valè pratik.
Pou achtè endistriyèl, pi bon envestisman an se pa nesesèman pi bon mache robo quadruped la oswa youn ki pi chè. Li se platfòm la ki ka fè enspeksyon ki nesesè yo ak travay patwouy yo seryezman, anfòm anviwònman travay la, epi sipòte bezwen operasyonèl nan lavni.
Anvan w pran yon desizyon achte, konpare konfigirasyon konplè, klarifye pri si ou vle, epi evalye kapasite founisè a pou sipòte aplikasyon espesifik ou a.